東北大、金属材料実験をロボットで一気通貫 AI自律探索へ「実験室」を再設計
熱処理炉、X線回折、力学試験をロボットアームでつなぎ、バルク金属材料の実験を一気通貫で自動化。AIが「次に試す条件」を決める研究室へ、一段階近づいた。
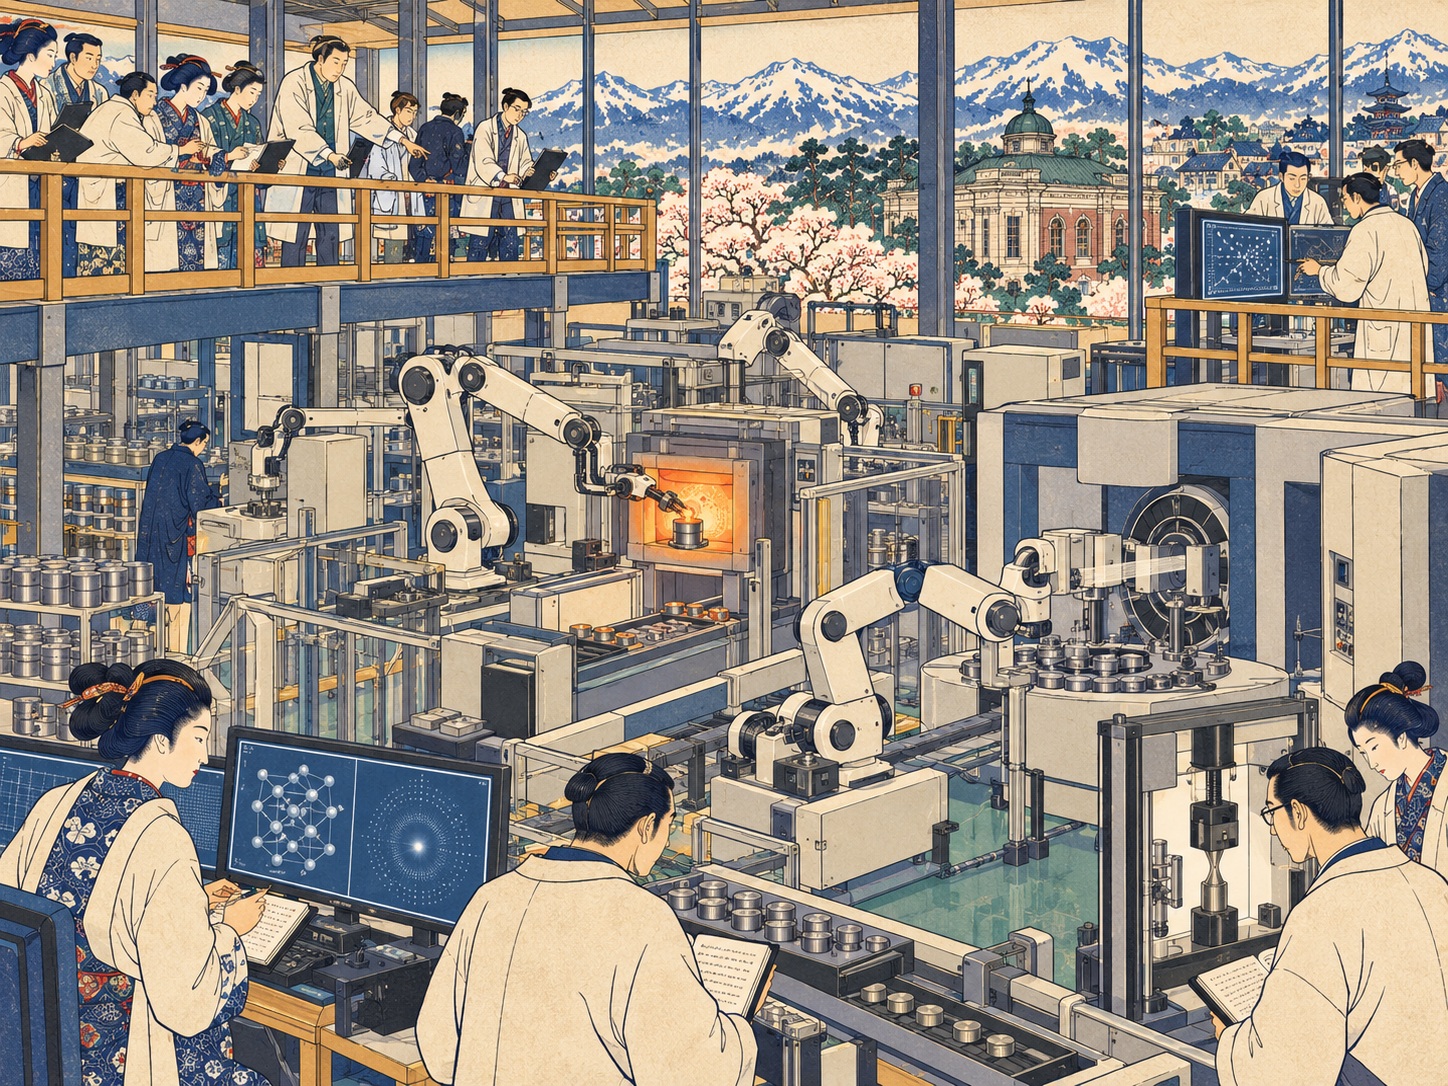
仙台。材料研究の現場では、最も価値のある時間が必ずしも「考えること」に使われているわけではない。試料を炉へ運び、条件を設定し、加熱し、取り出し、測定器へ移し、データを記録し、次の装置へ移す。こうした一連の作業は、新しい合金を生み出すために不可欠である一方、人が反復して担うには時間がかかり、条件探索の幅も狭める。
東北大学金属材料研究所の研究チームは、このボトルネックをロボットでつなぎ直した。高周波誘導加熱炉、X線回折(XRD)装置、微小衝撃試験機をロボットアームと統合し、熱処理から構造解析、力学特性評価までを連続して全自動で実施するシステムを開発した。対象は薄膜や粉末ではなく、建築物や機械部材に使われるようなバルク構造用金属材料である。
研究を担ったのは、東北大学金属材料研究所の謝玉麟(シェ・ユリン)助教、関田さやか学術研究員、古原忠教授(研究当時、現・物質・材料研究機構=NIMS)、宮本吾郎教授、NIMSの田村亮グループリーダー、株式会社LaboRoboの稲川雅也代表取締役(研究当時、現Tsubame Lab CAIO)ら。成果は2026年9月18日、Science and Technology of Advanced Materials: Methods にオンライン掲載され、東北大学が10月2日に発表した。
材料開発で本当に難しいのは「組成」だけではない
材料探索というと、鉄、ニッケル、クロムなどをどの割合で混ぜるかという「組成」を思い浮かべやすい。しかし構造用金属では、同じ組成でも熱処理の仕方によって微細組織が変わり、強度、硬さ、靱性などが大きく変化する。
加熱温度、保持時間、昇温速度、冷却速度を変えるだけでも組み合わせは急増する。さらに二段、三段と熱処理を重ねれば、順序そのものが新しい変数になる。研究論文は、焼戻し処理の条件空間が事実上きわめて大きく、人が一つずつ試す方法では探索できる領域がごく一部に限られると指摘する。
自動化が液体化学、粉体、薄膜の研究で先行してきたのは、そのためでもある。少量の液体なら自動ピペットで移せる。粉体や薄膜も規格化された容器や基板を使いやすい。一方、金属のバルク試料は重く、硬く、加熱で形状や表面状態が変わり、炉、回折計、力学試験機など大型装置間をまたいで扱う必要がある。単純な「ロボットを置けばよい」という問題ではなかった。
炉、X線、衝撃試験を一本の流れに
今回のシステムでは、試料の出し入れを含めて各装置を統合制御する。試料は高周波誘導加熱炉で指定条件により熱処理される。論文によれば炉は真空ポンプを備え、酸化を防ぐためアルゴン+2%水素混合ガスを導入でき、ヘリウムガスによる急冷にも対応する。最大1500℃まで、500 K/秒の高速昇温が可能で、ヘリウム冷却ではおよそ200 K/秒の冷却速度を持つ。
熱処理後、ロボットアームが試料をXRD装置へ運ぶ。X線回折は、結晶構造や相の状態を非破壊で調べる標準的な手法だ。続いて微小衝撃試験機で試料を破断させ、荷重と変形から力学特性を評価する。この三つの工程を、共通のソフトウェア制御と試料ハンドリング機構で連結した。
論文では、XRDと力学試験からなる評価工程を1試料800秒以内で完了できると報告している。東北大学の発表は、一連の処理・評価が従来の人手実験より10倍以上速いとしている。重要なのは、単なる「速度記録」ではなく、同じ手順を長時間、同じ条件で反復できる点にある。高スループット化は、探索対象を広げるだけでなく、実験条件の記録と再現性を揃えやすくする。
| 構成 | 役割 | 今回のポイント |
|---|---|---|
| 高周波誘導加熱炉 | 熱処理 | 真空・ガス雰囲気、急速加熱・冷却を自動制御 |
| X線回折(XRD) | 結晶構造・相の評価 | 熱処理後の組織変化を自動測定 |
| 微小衝撃試験 | 力学特性評価 | 自動で破壊試験まで接続 |
| ロボットアーム | 試料搬送 | 大型装置間のバルク試料を連続搬送 |
| NIMO | 実験条件の最適化支援 | 炉のPID条件最適化を実装、将来の閉ループ探索の基盤 |
SCM435Hで実証した「プロセス―組織―特性」のつながり
研究チームは実証材料として、JIS SCM435H低合金鋼を用いた。クロムとモリブデンを含む機械構造用合金鋼で、熱処理によって強度や靱性を調整する代表的な材料の一つである。
実験では一段焼戻しと二段焼戻しを行い、処理条件がXRDで観測される組織指標と力学特性にどう現れるかを検証した。論文によれば、一段焼戻し試料ではフェライト系211回折ピークの半値幅(FWHM)と曲げ強度に正の相関が見られ、ロボットシステムで得た曲げ強度は、人が別途測定した硬さとも線形に対応した。
これは自動化装置が単に試料を運べたという意味以上のものを持つ。材料科学で重要なのは、プロセス(どう作ったか)―組織(内部がどうなったか)―特性(どのように振る舞うか)の関係をつなぐことだからだ。研究チームは、これら三つを同一ワークフローで連続取得できることを示した。
二段焼戻しでは、試行した条件がまだ4通りと限定的で、最適条件を確定したわけではない。ただし、処理の順序によって、一段焼戻しから得られた単純な関係から外れる可能性が示された。まさに、人間が少数の条件を選んで検証するだけでは見落としやすい領域であり、次の自律探索の対象になる。
NIMOが「次に何を試すか」を決める
この研究が単なるラボオートメーションと異なるのは、NIMSが開発した自律実験支援ソフトウェアNIMO(旧NIMS-OS、NIMS Orchestration System)を組み込んでいる点だ。
NIMOは、AIや最適化アルゴリズムと実験装置の間をつなぐオーケストレーション層である。2023年にNIMS-OSとして公表され、その後NIMOへ発展した。研究者が「何を最大化・最小化したいか」「どの条件を候補にするか」を定義すると、AIが次に試す条件を提案し、自動装置が実験し、結果をAIへ返す。この反復が閉じれば、研究者が毎回手動で次条件を決めなくても探索を進められる。
今回の研究では、NIMOを用いて誘導加熱炉のPID制御パラメータを自動最適化した。PIDは温度制御などで広く使われるフィードバック制御で、設定値への追従性を左右する。これは材料そのものをAIが自律探索した実証ではない。現段階で自律化されたのは炉の制御条件であり、論文も将来、熱処理条件そのものを閉ループで探索することを次段階としている。
自律実験は、材料科学で急速に広がっている
この動きは東北大学だけのものではない。NIMSは2023年、自律自動実験を支援するNIMS-OSを公表し、液体ハンドラーや電解液探索、組成傾斜薄膜などへ適用範囲を広げてきた。2025年には、NIMOを使った磁性薄膜の自律探索で、ベイズ最適化が次の実験条件を選び、測定結果を受けて更新する閉ループを構築した。
東北大学でも、AIを材料探索へ組み込む研究が加速している。2025年には、文献由来の実験データと第一原理計算データを統合し、構造的に似た材料を見渡せる「材料マップ」を構築。2026年には、水素貯蔵材料でAI、計算科学、自動化実験、信頼できるデータを一体化する閉ループ研究基盤のロードマップが示された。
共通する方向性は、AIが単に論文を読む、あるいは既存データを予測するだけではなく、現実の装置と接続され、実験結果から次の行動を選ぶことである。材料開発が「研究者の勘と経験」を捨てるのではなく、その勘をより広い探索空間へ伸ばすために機械を使うという考え方だ。
歴史を振り返れば、「自動化」は材料研究の延長線上にある
材料研究はもともと、測定と標準化の歴史でもある。20世紀にX線回折が普及すると、研究者は結晶構造を定量的に比較できるようになった。熱処理炉の温度制御が高度化し、電子顕微鏡や機械試験機がデジタル化されるにつれ、一つ一つの測定は精密になった。
しかし多くの研究室では、それらの装置は依然として「島」だった。炉には炉の操作系、回折計には回折計の操作系、試験機には試験機の操作系があり、人がその間をつないだ。今回の研究が狙うのは、各装置を高性能化することだけではなく、異なる装置を一つの研究プロセスとして扱うことだ。
この点で、研究開発は製造業の自動化と似た段階に入りつつある。工場では、個々の機械を自動化した後に、搬送、品質検査、工程管理を統合して初めてライン全体の効率が上がった。材料研究でも、炉やXRDの自動測定そのものは新しくない。難しいのは、試料の形状、装置の制約、測定データの形式が異なる工程を、意味のある科学的ループとしてつなぐことにある。
学生発のラボ自動化も実装を支えた
今回の論文には、株式会社LaboRoboの稲川雅也氏が共著者として参加している。LaboRoboは、東北大学での研究活動を起点に、ロボットアームを使った実験自動化に取り組んできた。東北大学の紹介によれば、稲川氏は化学系研究室で器具洗浄やデータ整理などの反復作業に多くの時間を奪われた経験から、2021年ごろから研究作業の自動化に着手した。
今回のようなシステムでは、高価なロボットを導入するだけでは足りない。試料をつかむ治具、位置決め、各装置の扉や試料台へのアクセス、エラー時の復旧など、研究室ごとに異なる「最後の数十センチ」を解決する必要がある。論文も、バルク金属試料を扱うため自動供給機構やロボット用ツールを専用設計したと説明している。
企業にとって何が変わるのか
構造用金属は、自動車、航空、産業機械、建設、エネルギー設備など広範な産業の基盤だ。新しい材料が実用化されるまでには、候補の組成だけでなく、加工条件、熱処理、性能、ばらつき、量産性を詰める膨大な実験が必要になる。
実験の速度が10倍になれば開発期間も必ず10分の1になる、という単純な話ではない。材料開発には設計、解析、加工、評価、耐久試験、規格認証など多くの工程がある。ただし、条件探索のボトルネックを広げられれば、従来は時間の都合で試さなかった条件を検証できる。夜間や休日にも同じ手順で稼働できれば、設備の利用率も変わる。
もう一つの価値はデータだ。AI材料探索にとって、条件が揃った高品質データは燃料である。自動実験は速度だけでなく、操作手順、温度履歴、測定条件を機械的に記録しやすい。将来のAIモデルにとっては、研究者がノートに残す断片的な記録より、条件と結果が紐づいた大量の実験データの方が扱いやすい。
ただし、人間の研究者が不要になるわけではない
「自律実験」という言葉は、人間の研究者を置き換えるようにも聞こえる。しかし現在のシステムでAIができるのは、研究者が設定した探索空間の中で、定義された評価指標に基づいて次の条件を選ぶことだ。何を研究課題にするか、どの特性が産業上重要か、異常な結果が新発見なのか装置故障なのか、といった判断は別問題である。
また、自動化には標準化という制約がある。今回のシステムは40×4×1.5ミリメートルという規定形状の試料を前提に設計されている。異なる形状、酸化しやすい材料、脆い材料、高温で大きく変形する材料などへ適用するには、ハンドリングや試験方法の改良が必要になる。
論文が「将来の自律探索の基盤」と表現するのは、このためだ。バルク金属の材料探索そのものを完全自律で回して新材料を発見した、とまでは主張していない。
次は、AIが焼戻し条件を選ぶ
研究チームが明示する次の課題は、多段焼戻しの広い条件空間をAIで探索することだ。人間が四つ、十個、百個と条件を選ぶのではなく、最初の結果を見たAIが次に情報価値の高い条件を提案し、ロボットがその通りに熱処理し、XRDと力学試験を行い、結果を再びAIへ返す。
そこで重要になるのは、「最強の材料」を一つ探すことだけではない。強度と靱性、加工性、コスト、耐熱性など複数の性能はしばしば両立しにくい。AIがどの指標をどのように最適化するかによって、探索結果も変わる。最終的には、研究者とAIが目的を共有しながら、巨大な条件空間を共同で探索する形になるだろう。
東北大学の今回の成果は、その未来を派手な「AIが材料を発明した」という物語で示したものではない。もっと地道で、だからこそ実用的だ。炉とX線と衝撃試験機の間を、人ではなくロボットが歩く。測定が終わればデータが揃う。その反復を高速化し、次の実験条件をAIに渡せる形にした。
材料科学の自動化は、研究者の代わりにロボットが白衣を着る話ではない。研究者が考える時間を取り戻し、これまで現実的に調べられなかった領域へ探索を広げるための「研究インフラ」の再設計である。
主な資料
- 東北大学「構造用金属材料の実験を一気通貫で自動化」(2026年10月2日)
- 東北大学 金属材料研究所 研究成果(2026年10月2日)
- Yulin Xie et al., “Development of an automated evaluation system for the process-structure-property relationship of structural metallic materials towards autonomous exploration,” STAM Methods
- NIMS, Development of NIMS-OS(2023年7月20日)
- NIMS「組成傾斜薄膜に対応したAIベース自律材料探索システムを開発」(2025年11月20日)
- 東北大学 金属材料研究所「AIと実験の融合で試行錯誤から脱却」(2026年8月25日)
- 東北大学「ロボット技術で研究を加速、社会を変える―私たちLaboRoboの挑戦」(2025年5月)