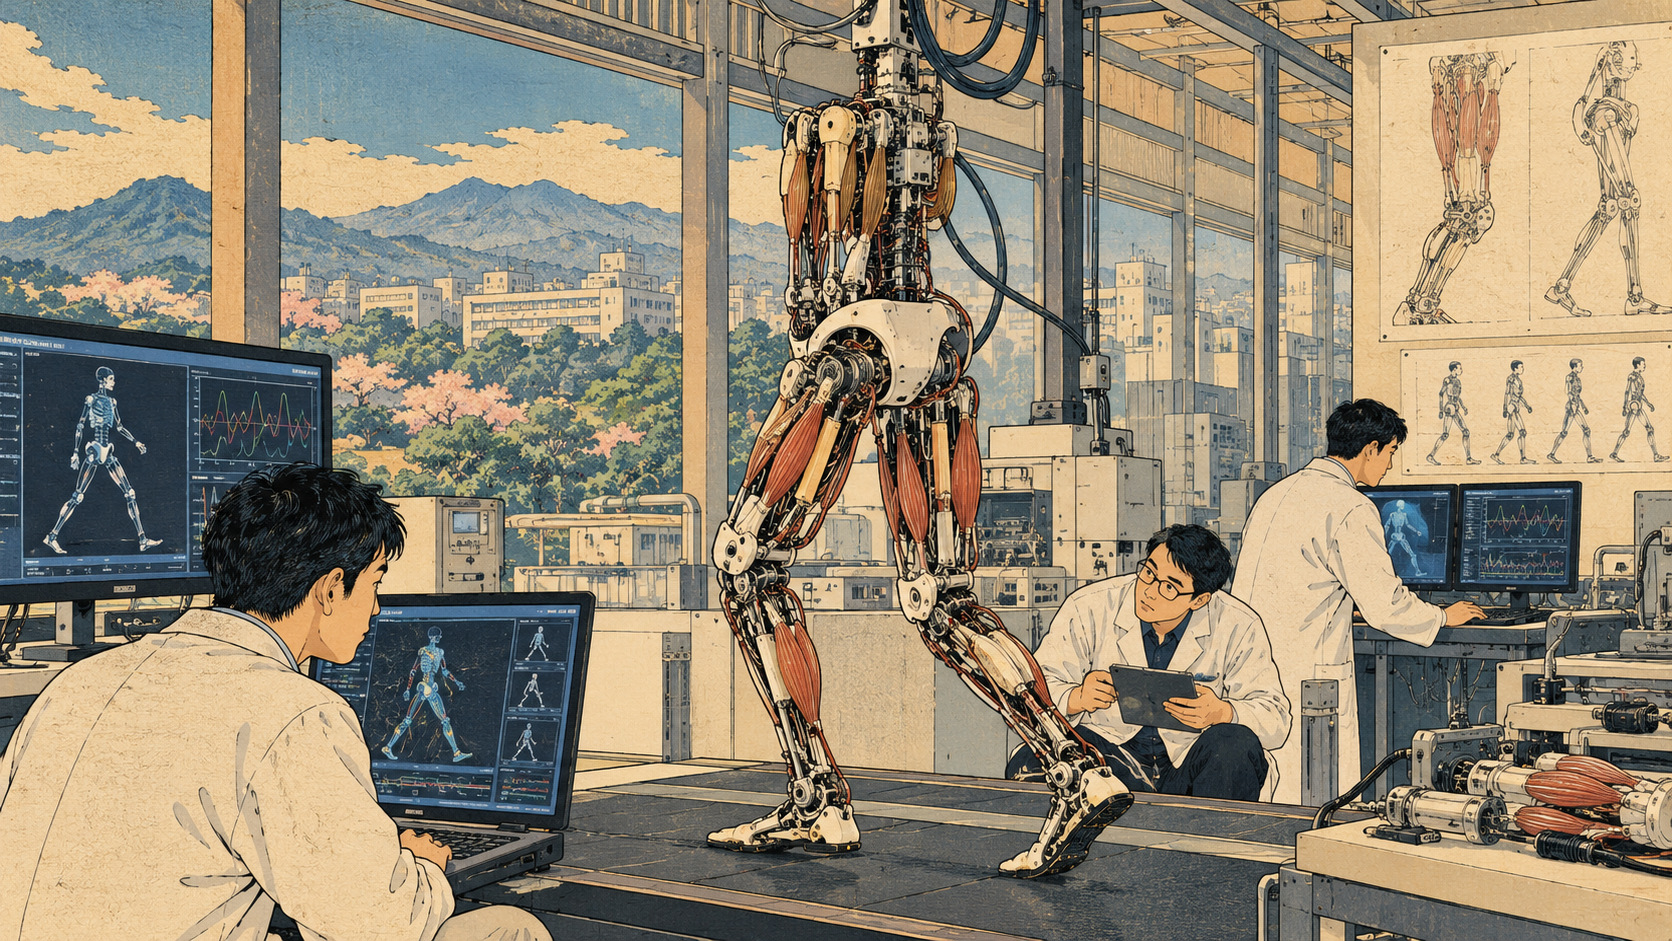
すべてを計算するのではなく、身体そのものに仕事を分ける。
膝を軽くたたくと、なぜ脚が動くのか
診察室で膝の皿の下を小さなハンマーでたたく。意識して動かしたわけでもないのに、脚がすっと跳ね上がる。膝蓋腱反射(しつがいけんはんしゃ)は、人体に備わる身近な仕組みだ。東北大学の研究チームは、この現象から着想を得て、筋肉の長さの変化に応じて働く反射を、電子センサーに頼らず機械的に実現した。10月22日公表の研究では、人工筋肉で動くロボットの膝蓋腱反射を再現し、トレッドミル上で二足歩行にも成功した。
「考える前に動く」仕事を機構に任せる
ロボットが動くとき、普通はセンサーから届く情報を電子回路やコンピューターで処理し、モーターや人工筋肉に命令を送る。だが、体の素早い調整をすべて中央の計算に任せる必要はあるのだろうか。今回の設計では、人工筋肉が一定以上に伸ばされると収縮する働きを、その装置の組み合わせだけで生み出す。判断の一部を身体の構造そのものに分担させる発想である。研究者はこれを「筋長フィードバック」の機械的な実装として説明する。
研究を担った3人の名前
東北大学大学院工学研究科の古関駿介氏、林部充宏教授、大脇大准教授が研究に取り組んだ。発表時、古関氏は大学院生で日本学術振興会特別研究員(PD)として紹介され、論文の責任著者でもある。論文「Purely Mechanical Muscle Length Feedback Enables Embodied Reflexive Control in Musculoskeletal Robots」は学術誌『Advanced Intelligent Systems』に掲載された。研究の存在そのものに加え、どのような装置で何を実証したかを区別して読むことが重要だ。
2本の人工筋肉、それぞれ違う役割
開発した反射モジュールには、並んで働く2本の人工筋肉がある。一方は力を生み出す筋繊維に相当し、もう一方は筋肉の伸びを感じる「筋紡錘(きんぼうすい)」に相当する。後者が長さの変化を機構的に受け止め、伸びが一定の条件に達すると収縮が生まれる。人工筋肉には、空気圧で収縮するマッキベン型が用いられる。従来の筋長の電子計測で問題になりやすかった、センサーの組み込みの複雑さを避けようとした。
反射は固定されているわけではない
人の筋肉も、どんな状況でも同じ強さで反射するわけではない。研究チームのモジュールは、筋紡錘役の人工筋肉に送る空気圧を変えることで、反射を起こす長さの「しきい値」を調節できる。反射のオンとオフも切り替えられる。したがって今回の成果は単純なばねの跳ね返りとは異なる。脚がどの段階にあるかに応じて反射の生じ方を変えられる点が、歩行への応用に結び付いた。
膝蓋腱反射からトレッドミル歩行へ
まずロボットの膝の下に刺激を与え、人の膝蓋腱反射に似た脚の動きを再現した。続いて、片脚に4つの反射モジュールを搭載する二足の筋骨格ロボットを製作。足裏のセンサー情報に応じて、筋紡錘役に与える空気圧を切り替える簡易な制御と組み合わせ、トレッドミル上で歩行させた。重要なのは「ロボット全体から電子回路をなくした」わけではないことだ。局所的な反射を機構に移し、より上位のタイミング調整には簡素な電子制御を残した。
歩行ロボットの歴史を少しさかのぼる
二足歩行ロボットの研究には、関節位置を緻密に制御する方法だけでなく、重力や脚の形を利用して自然な動きを引き出す「受動歩行」の流れもある。近年は機械学習や大規模な計算資源を使い、複雑な環境での動作を獲得する研究が進む。一方で、身体の材質や機構自体に知的な役割を持たせる「身体性」の考え方も重視されている。今回の成果は計算を全否定するものではなく、計算しなくてもよい仕事を選び直す試みと位置付けられる。
東北大学が続ける生物の運動からの学び
大脇准教授らは2026年8月にも、ナナフシの短い歩行データから脚の協調を学習し、六脚ロボットへ応用する研究を発表している。8月の研究は歩行データを基にした学習、今回の研究は機械的な反射という別の方法だが、いずれも生物の身体運動から設計のヒントを得る点で共通する。大学の一連の研究は、動くための計算、体の構造、周囲との相互作用をどこで分担するかという問いにつながる。
省電力は「期待」であり「実測値」ではない
東北大学は、反射に伴う計測や計算を機構に担わせれば、計算負荷や消費電力を抑えられる設計につながると説明している。ただし発表資料には、従来方式との電力量比較や、実用環境でのバッテリー持続時間の数値は示されていない。空気圧を生み出す装置もエネルギーを必要とする。「電子回路を減らしたから電力を何割削減」と結論づけることはできない。今後の定量試験が必要だ。
実験室から外へ出るまでの壁
トレッドミルでの二足歩行は重要な概念実証だ。しかし家庭の段差、屋外の坂道、地面の摩擦の違い、不意の押しや長時間の反復を扱えることまでは意味しない。人工筋肉の耐久性、空気圧供給の装置全体の大きさ、制御の安定性、故障した際の安全性も確かめる必要がある。研究チームは、より多くの筋肉を備えた筋骨格ロボットと、必要最小限の電子制御を組み合わせた設計への発展を目指している。
なぜ産業界にも意味があるのか
ロボットに求められるのは速さや器用さだけではない。安全に反応できること、複雑な電子部品を保守できること、消費するエネルギーを把握できることも重要だ。機械的な反射は将来、柔らかな動きや局所的な応答を必要とする装置の設計に役立つかもしれない。ただし医療用ロボット、介護機器、工場設備への導入が今回実証されたわけではない。応用先は可能性として検討し、研究成果との距離を保つべきだ。
小さな反射が投げかける大きな問い
知能を語るとき、私たちはしばしば巨大な計算機や高度なソフトウェアを思い浮かべる。だが、人の足が地面に触れてから次の一歩に移るまで、体は無数の調整をしている。その一部は、頭の中で毎回計算しているわけではない。古関氏らの実験は、ロボットも「体に任せる」ことで動き方を変えられることを示した。機械に必要なのは、常にもっと大きな頭脳なのか。それとも、もっと賢い身体なのか。
出典・確認資料
2026年10月24日時点で東北大学の公式発表と掲載論文情報を確認。実証はトレッドミル上の歩行であり、装置全体の電子制御を廃したものではない。定量的な省電力性能は未確認。独自取材は行っていない。