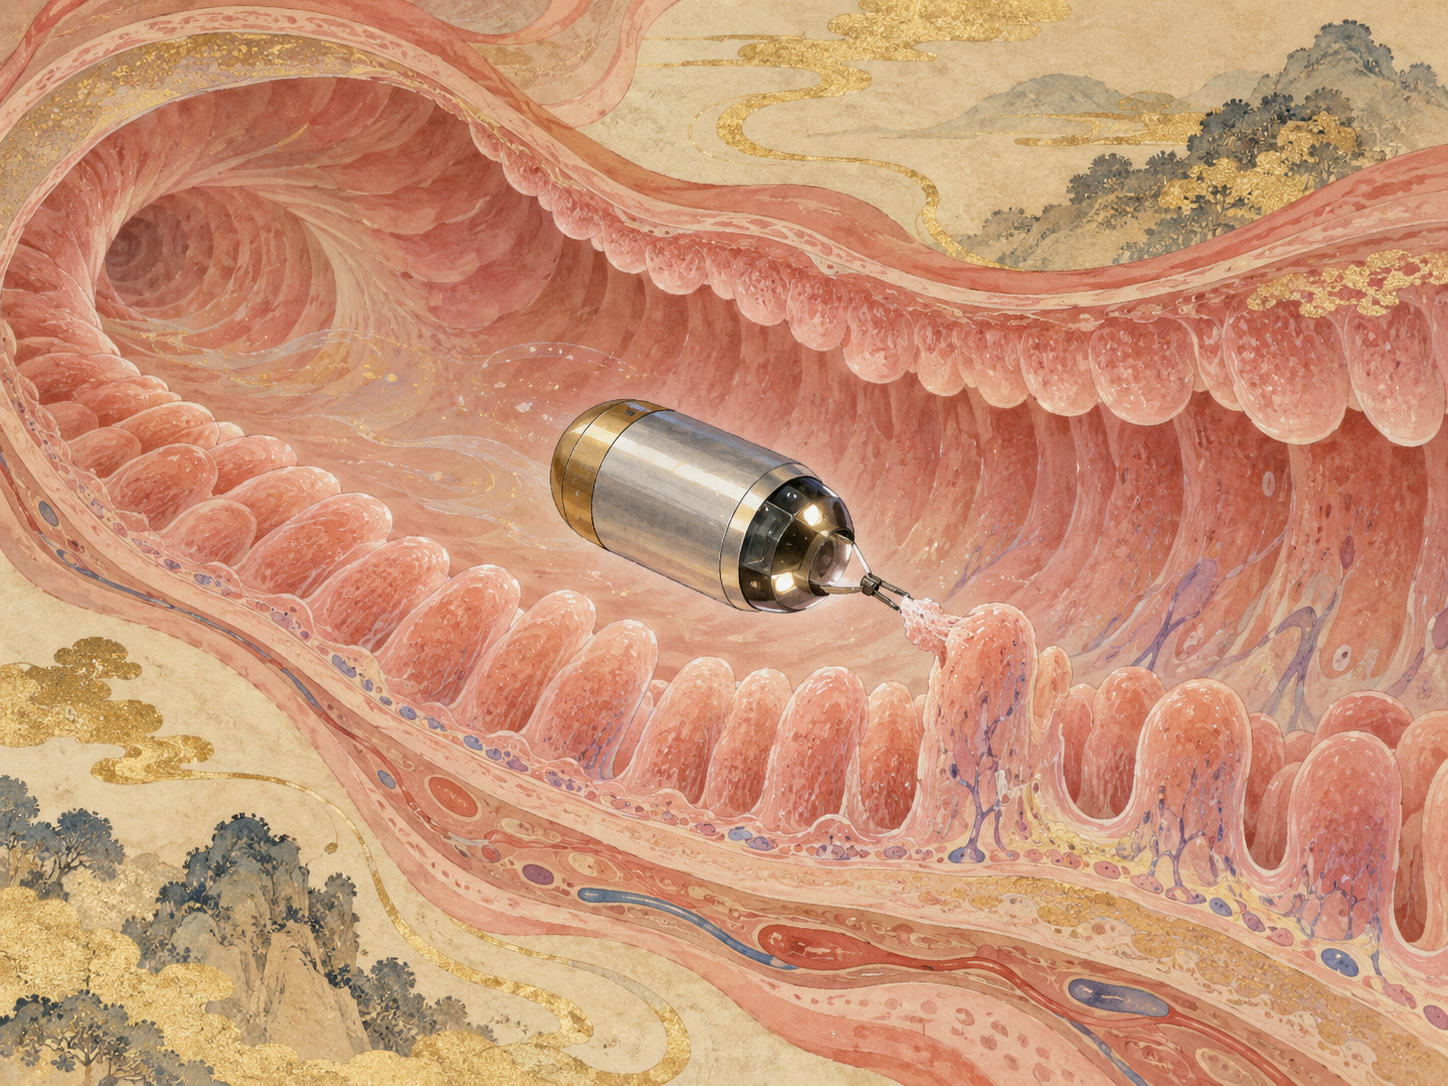
飲み込むカメラが消化管の奥を「見る」ようになって四半世紀。東京大学の研究チームは、その小さなカプセルに次の仕事を与えようとしている。腸の表面に自ら近づき、柔らかなブラシを伸ばし、そこに付着する生体試料を直接「採る」ことだ。
東京大学大学院工学系研究科の新井史人(あらい・ふみひと)教授と戴玉国(Dai Yuguo)特任研究員らは、外部の永久磁石で位置と姿勢を操作でき、内部からブラシを出し入れする磁気駆動カプセルを開発した。摘出したブタ小腸を使った実験では、腸管表面に付着した試料を採取し、そこから細菌DNAを抽出。PCRと16S rRNA遺伝子シーケンシングまで行えることを確認した。
便から見える世界と、腸壁にいる世界は同じではない
腸内細菌研究というと、最も身近な試料は便である。採取しやすく、繰り返し集められ、DNA解析との相性もよい。しかし、便は消化管全体の平均像ではない。
腸内の微生物は、胃から小腸、大腸まで均一に分布していない。さらに同じ場所でも、腸管の内腔を漂う微生物と、粘液層や上皮に近い「腸管表面関連」の微生物群集は異なり得る。宿主の免疫、栄養吸収、代謝、炎症などとの相互作用を考えると、腸壁に近い場所は単なる通過点ではなく、ヒトと微生物が向き合う界面だ。
その局所情報を得ようとすると、従来は内視鏡や生検など、より侵襲的で設備の大きい手段が必要になりやすい。東京大学の研究が狙うのは、この「腸壁に近い情報」を、小さな飲み込み型デバイスから取得する道である。
カプセルはどうやってブラシを動かすのか
装置の中心は、柔軟なブラシ、スクリュー機構、2つの内部永久磁石である。カプセルを自由に動かすためのバッテリー入りモーターを積むのではなく、体外から磁場を与えて機械的な動きを生み出す。
まず外部磁石をロボットマニピュレータで動かし、カプセルそのものの向きや位置を調整する。東京大学の説明では「回転モード」と「並進モード」を使い分ける。外部磁石を回転させればカプセルも回転し、磁石を移動させれば磁気的な吸引力でカプセルを目的位置へ引き寄せられる。
採取時には外部磁石を二つ使う。一方がカプセルを腸壁付近に保持し、もう一方が内部のサンプリング用磁石を回転させる。その回転がねじ機構によって直線運動へ変換され、格納されていたブラシがカプセル外へ伸びる。
ブラシは腸管表面に当たると変形し、表面に付着した物質をこすり取る。採取後は外部磁石の回転方向を逆にしてブラシを内部へ戻す。試料をブラシごと収納することで、カプセルが移動する間の混入を減らすという考え方だ。
「観察」から「介入」へ向かうカプセルの歴史
カプセル内視鏡が臨床に入ったのは2001年だった。小型カメラ、照明、電池、無線送信機を錠剤ほどの容器へ詰め込み、患者が飲み込む。従来の内視鏡では到達しにくかった小腸全体を、身体を切らずに撮影できることが大きな革新だった。
初期のカプセルは基本的に「流されるカメラ」である。蠕動に任せて進み、通過する場所を撮影する。医師は映像を見ることはできても、カプセルを自由に止めたり、病変へ戻したり、組織を採ったりすることは難しかった。
その制約から、次の研究テーマとして磁気制御が育った。外部磁石やロボットアームを使えば、電源を大きくせずにカプセルへ力とトルクを与えられる。胃の観察を中心に磁気制御カプセル内視鏡の臨床研究が進み、研究レベルでは生検、薬剤投与、採取など「見る以外」の機能も追求されてきた。
今回の東大カプセルは、その流れの中で標的を「組織を切り取る」ことではなく「表面をブラシで採る」ことへ絞った。
なぜ組織生検ではなくブラシなのか
組織生検は強力だ。細胞構造を直接観察でき、病理診断に不可欠である。しかし、針や鉗子で組織を取るには、力の制御、安全性、出血リスク、機構の複雑さが増す。
一方、腸内細菌叢を調べる目的なら、必ずしも腸壁そのものを切り取る必要はない。粘膜表面に付着する物質を穏やかに回収できれば、微生物DNAなどの情報を得られる可能性がある。
ブラシという選択は、サンプル量、安全性、機構の単純さを折り合わせる設計だ。柔軟な毛が表面になじみ、回転と接触で試料を回収し、その後収納する。この発想は、カプセルを小さな「遠隔スワブ」に変える。
ブタ小腸から採ったものは、DNA解析まで使えた
研究チームは摘出したブタ小腸の表面でカプセルを操作し、複数のブラシ構造でサンプルを採取できることを確認した。重要なのは「何か付いた」というだけで終わらなかった点だ。
採取した試料から細菌DNAを抽出し、16S rRNA遺伝子をPCRで増幅した。さらに塩基配列解析を行い、細菌群集を解析できる品質の試料だったことを示した。
16S rRNA遺伝子は細菌の系統を調べる際に広く使われる指標で、保存された領域と菌種・系統によって異なる領域を持つ。臨床診断そのものを意味するわけではないが、「ブラシに付いた試料が分子生物学的解析へつなげられる」という工学上の関門を一つ越えたことになる。
今回できたこと/まだできていないこと
| 項目 | 今回の実証 | 今後の課題 |
|---|---|---|
| 位置制御 | 外部永久磁石でカプセルを移動・回転 | 生体内での深さ、姿勢、腸管運動を含む安定制御 |
| 採取 | 格納式ブラシを腸管表面へ接触 | 採取量、再現性、部位特異性の定量 |
| 試料保護 | 採取後にブラシをカプセル内へ収納 | 体内通過中の交差汚染評価 |
| 生物学的解析 | DNA抽出、PCR、16S rRNAシーケンシング | ヒトで得られる情報の臨床的意味の検証 |
| 実験系 | 摘出ブタ小腸 | 生体動物、安全性試験、ヒト試験 |
最大の工学問題は「狙った場所」をどう保証するか
腸内細菌の空間分布を調べる技術として価値を持つには、「小腸のどこで採ったか」が分からなければならない。胃とは違い、小腸は長く、体内で折れ曲がり、蠕動し、位置も個人差が大きい。
研究室ではロボットマニピュレータで外部永久磁石を精密に動かせる。しかし人の腹部では、皮膚、脂肪、筋肉、臓器を隔てて十分な磁力を作りながら、腸管壁を過度に引っ張らず、カプセルの向きを把握する必要がある。
さらに「表面を採った」という事実だけでは、十二指腸なのか空腸なのか回腸なのかという空間情報にならない。将来は画像、磁気位置推定、外部センサー、時間情報などを組み合わせ、採取地点を記録する必要がある。
傷つけずに採ることも同じくらい重要
ブラシは柔軟に設計されているが、生体の腸管は摘出組織とは条件が違う。粘膜は血流があり、炎症や潰瘍があれば脆くなる。カプセルを磁力で壁面へ保持する力、ブラシの突出量、回転回数、接触時間を安全域に収めなければならない。
既存のカプセル内視鏡にも、狭窄部でカプセルが停留する「カプセル滞留」という既知のリスクがある。採取機構を付けた装置では、機械部品が確実に格納されること、通過時に組織へ引っ掛からないことも追加の安全課題になる。
東京大学の「生体内サイバネティック・アバター」構想
今回の研究は単発のカプセル開発ではない。JSTムーンショット型研究開発事業の目標1で、新井教授がプロジェクトマネージャーを務める「生体内サイバネティック・アバターによる時空間体内環境情報の構造化」(JPMJMS2214)の一部として進められている。
この構想では、ミリ、マイクロ、ナノスケールで動く小さなデバイスを体内へ送り、温度やpHなどを計測し、試料を採り、必要なら局所的に薬剤を届ける。JSTの進捗資料には、錠剤型、カプセル型、ヘリカル・リング型、ステント型などのデバイスが並ぶ。
「サイバネティック・アバター」という言葉は未来的だが、今回のブラシカプセルを見ると具体像が分かる。人の代わりに体内へ入り、外から操作され、ある一点で仕事をする小さな機械である。
1980年代〜1990年代: 小型無線カメラを消化管へ送る構想と技術開発が進む。
2001年: 小腸用カプセル内視鏡が米FDA承認・欧州CE認証を得て臨床へ。
2000年代後半: 日本を含む複数メーカーがカプセル内視鏡を展開。磁気誘導研究も拡大。
2010年代〜: ロボットアームによる磁気制御、AI画像診断、生検・薬剤投与など機能拡張研究。
2022年: JSTが新井史人教授の生体内CAプロジェクトを採択。
2025年: 戴玉国氏の博士研究としてブラシ構造を持つ磁気駆動型腸内サンプリングカプセルが進展。
2026年9月: 摘出ブタ小腸で表面サンプリングと16S rRNA解析までを実証した論文をDeviceに発表。
便検査を置き換える技術ではない
新しいサンプリング法が登場すると、「便検査より正確になるのか」と考えたくなる。しかし現段階でその比較はできない。
便には便の利点がある。採取が極めて容易で、繰り返し測定でき、人口規模の研究にも向く。カプセルの強みが生まれるとすれば、便では失われる位置情報や、腸壁に近い微小環境を狙って採れることだ。
将来の価値は代替ではなく補完にある可能性が高い。便で全体像を追い、必要な場合に特定部位をカプセルで調べる。あるいは治療前後で局所細菌叢がどう変わったかを見る。そうした使い分けには、人でのデータが必要だ。
臨床へ行く前に答えるべきこと
今回の研究で「採れる」ことは示された。次に問われるのは、どれだけ安全に、正確に、再現よく採れるかである。
採取量は毎回一定か。外部磁石から腸までの距離が違っても作動するか。粘液の厚さや便内容物が違っても同じ場所の情報を取れるか。採取前の腸管洗浄が細菌叢を変えてしまわないか。ブラシを収納した後、別の場所の物質が混ざらないか。カプセルは確実に排出されるか。
そして最も大きな問いは、表面から得た情報が病気の診断、治療選択、予後予測にどこまで役立つかだ。工学的に採取できることと、医学的に意味があることの間には長い距離がある。
今後の研究で注目したい項目
- 生体動物での安全性と粘膜損傷の定量評価。
- 体壁越しの磁気操作で得られる力と位置精度。
- 採取地点を記録・再現する位置推定技術。
- ブラシ収納後の交差汚染防止性能。
- サンプル量と16S、メタゲノム、代謝物解析への適合性。
- 便、腸液、生検組織との同一患者内比較。
- ヒト試験に向けたカプセル滞留、誤嚥、機械的安全性の評価。
小さな機械が、腸内の「地図」を作る未来
カプセル内視鏡が変えたのは、小腸が「見えない臓器」だった時代だ。今回の研究が目指す次の変化は、腸内環境を一つの均一なものとして扱わず、場所ごとに異なる情報を採ることである。
便を分析すれば出口の情報が得られる。内視鏡生検なら特定部位の組織を詳細に調べられる。その間に、「飲み込んだ小さな機械が目的地へ行き、表面を軽くなぞり、試料を持って帰る」という新しい選択肢が入り得る。
まだ患者に使える装置ではない。それでも、見るだけだったカプセルが、自ら場所を選び、物理的に周囲へ働きかけ、生物学的情報を回収するところまで来たことには意味がある。
消化管の未来の診断装置は、単なるカメラではないのかもしれない。小さなロボットが腸内を移動し、その場所でしか得られない情報を採り、体外へ持ち帰る。東京大学のブラシカプセルは、その未来をかなり具体的な機械にした。
主な出典と取材メモ
- 東京大学大学院工学系研究科(2026年9月30日) — 新井史人教授、戴玉国特任研究員らによる磁気駆動型腸管表面サンプリングカプセルの公式日本語発表。装置構成、摘出ブタ小腸試験、16S rRNA遺伝子解析、研究上の位置づけを確認。
- 東京大学大学院工学系研究科 英語発表 — 研究成果の英語版一次資料。論文名、著者、掲載誌、DOIを確認。
- Dai et al., Device, 2026 — 論文『Magnetically Actuated Brush-Structured Capsule for Intestinal Surface Sampling』。2026年9月29日オンライン公開。
- 東京大学大学院工学系研究科機械工学専攻・新井研究室 — 研究室の論文一覧。Dai氏らの研究の位置づけと研究系譜を確認。
- 東京大学大学院工学系研究科機械工学専攻(2025年) — 戴玉国氏の博士論文審査情報。『ブラシ構造を有する磁気駆動型腸内サンプリングカプセル』という研究テーマの継続性を確認。
- JST ムーンショット型研究開発事業 目標1・新井史人PM — 『生体内サイバネティック・アバターによる時空間体内環境情報の構造化』JPMJMS2214。研究の長期的な開発目標を確認。
- JST 新井史人PM 成果概要 — カプセル型デバイス、腸内細菌叢採取、体内環境計測、局所投薬などの要素技術の進捗。
- Iddan et al. / capsule endoscopy history review, PMC — カプセル内視鏡が2001年に臨床へ入った歴史的背景を確認。
- Magnetically controlled capsule endoscopy systematic review, PMC — 磁気制御型カプセル内視鏡の診断用途、ロボット化、追加機能の研究史を整理。
- Gastrointestinal microbiome review, PMC — 腸管粘膜関連細菌叢と管腔・便由来細菌叢が異なり得るという生物学的背景。
本稿は2026年9月30日までの公開資料を基に作成した。今回の実証は摘出したブタ小腸を用いた生体外実験であり、生体動物・ヒトでの安全性や有効性は示されていない。カプセルの臨床投入時期、人体での磁気位置制御精度、粘膜損傷リスク、採取地点の同定方法、交差汚染防止性能、診断価値は未確定である。
画像について: © 2026 Japan.co.jp. AI-assisted scientific editorial illustration. 再利用・転載には許可が必要です。 お問い合わせ.