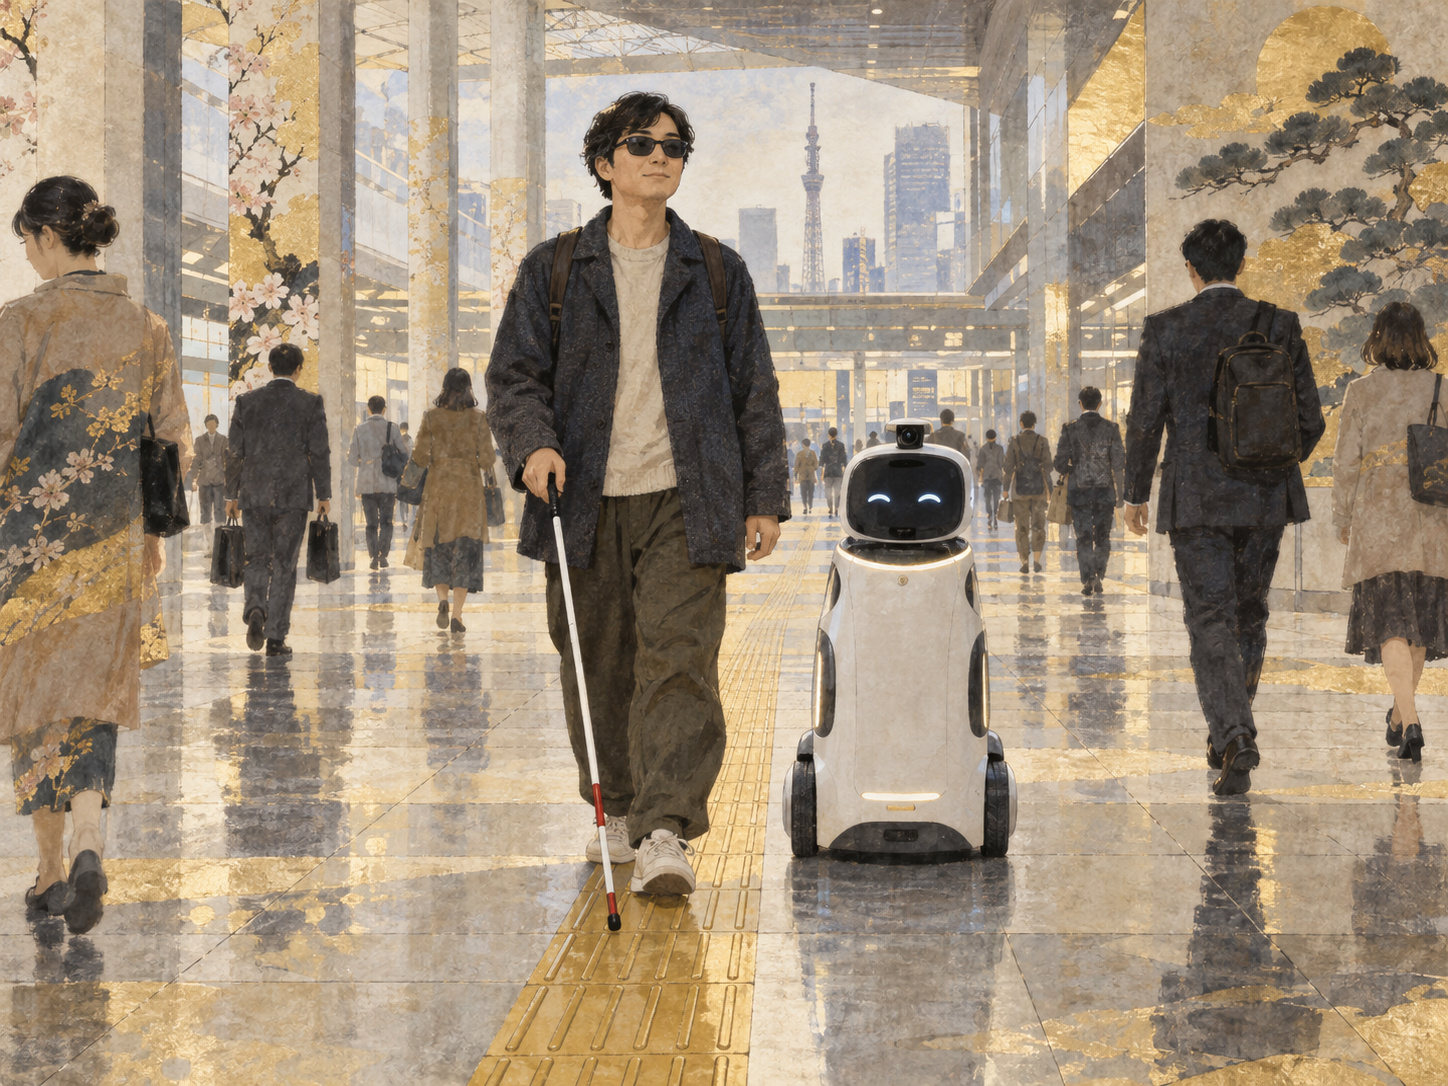
白杖を持つ人の少し前を、スーツケースが歩く。利用者はハンドルを握り、目的地をスマートフォンで選ぶ。ロボットは人や壁、展示物を見分け、ぶつからない経路を選びながら進む。曲がる方向は手元の触覚で伝え、必要なら周囲の情報を音声で説明する。
東京・お台場の日本科学未来館で、この「AIスーツケース」の実証実験が日常になっている。視覚障害者向け自律型ナビゲーションロボットとして開発され、2024年4月から未来館内で定常的な試験運用を開始。現在は休館日を除き、来館者が常設展を巡る実証に参加できる。
さらに2025年の大阪・関西万博では全会期を通じて大規模な運用を行い、経済産業省の事後整理では4,800人以上が体験した。2026年の研究は「障害物を避けて目的地へ行く」段階から、混雑した人流の中でどう動くか、利用者と他人の社会的なやり取りをロボットがどう支えるか、複数人のツアーをどう案内するかへ広がっている。
スーツケースなのは、偶然ではない
AIスーツケースの原点は、未来館館長で全盲の研究者でもある浅川智恵子(あさかわ・ちえこ)氏自身の移動経験にある。未来館の公式説明によると、出張時に「スーツケースが自動で動いて道案内をしてくれたら」と感じたことをきっかけに、2017年ごろから浅川氏が客員教授を務める米カーネギーメロン大学を中心に研究が始まった。
形を「人型ロボット」にしなかったことには実用上の理由がある。旅行者や通勤者が持っていても違和感が少なく、ハンドルという既存の接点を使って人と機械を物理的につなげられる。利用者はロボットを追いかけるのではなく、ハンドル越しにロボットの動きと方向を感じながら歩く。
その設計は、視覚障害者の歩行支援を「音声指示だけ」にしない。歩行中は周囲の音を聞きたい。駅、車、他人の声、環境音は安全情報でもある。だから方向や挙動の一部を触覚へ逃がすことに意味がある。
仕組みは「自動運転車の小型版」に近い
外見はキャリーケースでも、中身は移動ロボットだ。距離センサー、カメラ、コンピューター、電源、駆動ユニット、加速度センサー、外部通信、触覚デバイスなどを搭載する。
利用者は専用アプリで目的地を選ぶ。音声操作も利用できる。ハンドル上の開始ボタンを押し、グリップを握るとロボットが走り始める。手を離せば停止するという、人間側が最終的に動作を切れる設計になっている。
自己位置推定には地図とセンサーを組み合わせ、人や障害物を検出して経路を修正する。近年のモデルではLiDAR、深度カメラ、屋外向けの高精度衛星測位なども活用される。オンボードGPUで認識と経路判断を処理する。
ただし、自動運転車と違い「目的地へ最短で運ぶ」だけでは足りない。利用者の歩行速度、腕の位置、混雑、狭い通路、人が突然横切る状況を考慮しながら、人にとって自然な速度と軌跡で動く必要がある。
白杖は障害物を見つける。AIスーツケースは「経路」を考える
白杖は極めて成熟した道具だ。軽く、安価で、電池が要らず、地面、段差、障害物の情報を直接ユーザーへ返す。盲導犬には人と協働して障害物や危険を避ける能力がある。
AIスーツケースが追加しようとしているのは別の層だ。現在地と目的地を結び、経路を選び、人や障害物を回避し、場合によっては「何が周囲にあるか」まで言語化する。
そのため、研究の評価軸も「ぶつからなかったか」だけではない。利用者が安心して任せられるか。自分で進路を決めている感覚を失わないか。他人との会話や施設の利用がしやすくなるか。社会的自立という人間側の尺度が必要になる。
浅川智恵子氏の研究史は、情報アクセスから空間アクセスへ
浅川氏は1985年に日本IBM東京基礎研究所へ入社した。1992年に日本語デジタル点字システム、1997年には実用的な音声ウェブブラウザー「IBMホームページリーダー」を開発した。
インターネットが視覚中心になる中、「画面の情報を音声へ変換する」ことで情報アクセスを広げた研究だった。その後、研究対象はデジタル空間から物理空間へ移る。
2017年にはスマートフォンを使った屋内ナビゲーション技術NavCogを発表。建物の中で「どこにいるか」「どちらへ行くか」を音声で支援する技術だ。AIスーツケースは、そのナビゲーション情報を実際に動くロボットへ載せた延長線上にある。
ホームページリーダーが「見えない画面」を読めるようにしたなら、AIスーツケースが狙うのは「見えない街」を自分で移動できるようにすることだ。
2019年、CaBotから「社会で使うロボット」へ
研究の技術的な祖先の一つが、2019年に発表されたCaBotである。カーネギーメロン大学などの研究者が、視覚障害者向け自律ナビゲーションロボットとして設計・評価した。
同年、日本IBMなどの企業が協力し、移動支援技術のコンソーシアムが立ち上がった。その後、アルプスアルパイン、オムロン、清水建設、日本IBMなどが主要メンバーとしてハードウェア、センシング、建物側の技術、AI、サービス設計を分担してきた。
浅川氏が2021年4月に未来館館長へ就任すると、未来館自体が研究拠点と実証場所になった。これは大きな意味を持つ。研究室の廊下ではなく、子ども、家族、団体客、車いす利用者、外国人などが行き交う実際の公共施設でロボットを試せるからだ。
実証は空港、地下街、公園へ広がった
未来館の記録では、2021年3月に日本IBM社屋で初めてユーザーを招いた実証を実施。同年11月には米ピッツバーグ空港で試験した。
2022年には未来館、新千歳空港、東京・日本橋室町の地下道と商業ビルへ。2023年には未来館とプロムナード公園で初めて屋外走行を行い、屋内から屋外、さらに駅エレベーターへ移動する複合ルートへ進んだ。
2023年9月の試験では14人の視覚障害者が参加し、SUS平均は83.2点だった。障害物や歩行者回避、ハンドルの振動サインは高く評価された一方、段差乗り越えと横断歩道の評価は相対的に低かった。大径車輪を使っても、段差で止まったり衝撃が出たりする場面があった。
ここにロボットを街へ出す難しさがある。床の平らな実験室で99%動いても、歩道の3センチの段差一つで「日常の道具」にはならない。
2024年、「毎日動かす」という別種の実験
未来館は2024年4月18日から館内で定常的な試験運用を開始した。未来館は、視覚障害者向け誘導ロボットを一つの施設で毎日運用する試みを「世界初」と発表している。
定常運用の意義は、派手なデモでは分からない問題が出ることだ。混雑度が変わる。子どもが急に進路へ入る。団体客が通路を塞ぐ。展示の配置が変わる。センサーが汚れる。充電が必要になる。スタッフが入れ替わる。
つまり「ロボットが動くか」から、「施設として毎日回せるか」へ評価軸が変わる。
万博は研究室の外に出た最大の試験だった
2025年の大阪・関西万博では新デザインのモデルを投入した。車輪機構、センサー、筐体を改良し、会場で全期間の実証を実施した。
2025年7月29日までの途中集計では108日間で1,692件、2,837人が体験。そのうち視覚障害者を含むグループは311件だった。オンラインアンケートの満足度は92.5%。
人気が出たことで別の問題も見えた。予約がすぐ埋まり、開発の主要対象である視覚障害者自身が予約を取りにくくなったため、後半には専用枠を設けた。
万博終了後、経産省は最終的に4,800人以上が体験したと整理した。大規模実証は技術だけでなく、予約、充電、故障対応、アテンダント、利用者説明、遠隔管理といった「サービス運営」を検証する機会になった。
2026年の研究テーマは「人混み」と「人間関係」
現在の研究は、単純な経路追従から人間社会の複雑さへ進んでいる。
2026年のICRA関連研究では、密集した人間環境で群衆の流れを階層的に捉えるHiCrowdや、ロボット視点から人の移動軌跡を予測する研究が並ぶ。人混みでは、一人ずつ避けるだけでは不自然になる。駅の改札へ向かう流れ、展示の周囲に滞留する集団、対向する人波を理解し、その「流れ」に沿って動く必要がある。
CHI 2026では、視覚障害者のグループツアーをロボットが支援する研究や、ロボット利用中に他者との社会的やり取りをどこまでロボットへ委ねるか、その関係が時間とともにどう変わるかを調べる研究が発表された。
これらは「目的地に着いた」という工学的成功だけでは、人の移動支援を評価できないことを示している。
生成AIは「周囲を説明する目」になれるか
AIスーツケースは、ルート誘導に加えて周囲の状況を音声で伝える研究も進めている。2026年の講演で未来館副館長の高木啓伸(たかぎ・ひろのぶ)氏は、生成AIを活用して周囲の状況を音声説明し、視覚情報を補う方向を紹介している。
ここでは生成AI特有の課題が生まれる。観光案内で「左に大きな彫刻があります」と多少表現を誤るのと、「横断歩道を渡れます」と安全情報を誤るのでは危険性が全く違う。
そのため、自由な言語生成と、安全に直結するセンサー判断をどう分離するかが重要になる。生成AIが便利だからといって、移動制御の安全判断をそのまま大規模言語モデルへ任せることはできない。
AIスーツケースが同時に解かなければならない課題
| 領域 | 現在できること | 社会実装上の課題 |
|---|---|---|
| 自己位置推定 | 地図・センサーを使い現在地を推定 | 地図更新、屋内外切替、GPS不良環境 |
| 障害物回避 | 人・壁・物体を検出し回避/停止 | 混雑、飛び出し、複雑な人流 |
| 歩行誘導 | ハンドルを通じ利用者を目的地へ導く | 段差、横断歩道、工事、雨、路面差 |
| 情報提示 | 音声・触覚で方向や周囲情報を提示 | 情報量、誤認識、生成AIの誤説明 |
| 施設運用 | 未来館で日常的に試験運用 | 保守、充電、遠隔監視、責任分担 |
| 社会的移動 | グループツアー等を研究 | 他者との会話、譲り合い、社会規範 |
街側も変わらなければならない
自律ロボットの性能を上げれば問題が全部解けるわけではない。都市インフラも機械が読みやすくなる必要がある。
エレベーターと通信できれば階を移動できる。建物のデジタル地図が標準化されれば、新しい施設への導入が速くなる。工事や通行止めがリアルタイムで共有されれば、ロボットは行き止まりになる前に経路を変えられる。
逆に、施設ごとに独自の地図、独自のエレベーター、独自の安全ルールがあれば、ロボットは場所ごとに作り直さなければならない。
社会実装とは「賢いスーツケースを売る」だけではなく、建物、交通事業者、通信、保険、保守、利用者支援を含むシステムを作ることになる。
日本には「道を触って読む」歴史がある
視覚障害者の移動支援を考える時、日本には独自の歴史がある。1967年、岡山で世界初の点字ブロックが敷設された。黄色い誘導ブロックと警告ブロックはその後全国へ広がり、海外にも普及した。
点字ブロックは都市側に情報を埋め込む発想だった。AIスーツケースは逆に、利用者側が知能とセンサーを持ち歩く。
両者は競合する必要はない。点字ブロック、音響信号、スマートフォン、白杖、盲導犬、デジタル地図、自律ロボット。それぞれが違う条件で機能し、利用者が選択できることの方が重要だ。
「自立」は一人ですべてをすることではない
支援技術の記事では「自立」という言葉が簡単に使われる。しかし、自立は人の助けを一切借りないことではない。
駅員へ尋ねる。友人と出かける。白杖を使う。盲導犬と歩く。スマートフォンで経路を聞く。必要に応じてロボットを使う。選べる手段が増え、行きたい時に行きたい場所へ行けることが自立に近い。
だからAIスーツケースの価値は、白杖を「古い技術」にすることではない。移動の選択肢を一つ増やし、特に巨大駅、空港、商業施設、博物館のような情報量の多い空間で、誰かを探して案内を頼む必要を減らせる可能性にある。
1997年: 浅川智恵子氏がIBMホームページリーダーを開発。デジタル情報アクセシビリティを大きく前進。
2017年: NavCogによる視覚障害者向け屋内ナビゲーション。AIスーツケース構想の研究開始。
2019年: CaBot研究を発表。企業コンソーシアムによる開発体制が形成される。
2021年: 日本IBM社屋、ピッツバーグ空港で実証。浅川氏が未来館館長に就任。
2022年: 未来館、新千歳空港、日本橋室町で実証。
2023年: 東京・お台場で屋外・横断歩道・エレベーターを含む走行を検証。
2024年4月: 未来館で定常的試験運用を開始。
2025年: 大阪・関西万博で全会期の大規模実証。
2026年: 万博成果を踏まえ、群衆、人間関係、グループツアー、生成AI音声説明などの研究を継続。
実用化を阻むのは、最後の1%かもしれない
研究ロボットなら、95回成功して5回止まっても成果になる場合がある。日常の移動支援では違う。
駅のホーム手前で一度だけ誤る。横断歩道で一度だけ判断が遅れる。エレベーターで一度だけ位置がずれる。利用者が毎日使う道具では、まれな失敗が信頼全体を壊す。
だからAIスーツケースの長い実証期間は、開発が遅いというより、最後の安全性と運用信頼性を詰める作業だと見るべきだ。ロボットが正しく動く確率だけでなく、正しく動けない時に安全に止まり、人へ助けを求められる設計が必要になる。
今後、社会実装で確認したいこと
- 一般街路・駅・空港での安全基準と運用責任。
- 横断歩道、段差、工事区域、雨天など屋外条件での信頼性。
- 地図作成・更新コストをどこまで減らせるか。
- 遠隔監視やサポートを誰が担うか。
- 故障・通信断時のフェイルセーフ。
- 視覚障害者本人が購入・所有するモデルか、施設が貸し出すサービスになるか。
- 価格、保険、修理、電池交換を含むビジネスモデル。
- 生成AIによる音声説明と安全制御をどう分離するか。
ロボットが学ぶべきなのは道ではなく、人と歩くこと
自律移動ロボットの開発は、地図上のA地点からB地点へ行く問題として始まった。AIスーツケースの10年近い研究が示しているのは、それが最も簡単な部分だったということかもしれない。
街では人が立ち止まり、急に曲がり、列を作り、会話し、譲り合う。段差があり、工事があり、エレベーターがあり、時には地図そのものが古い。
そしてロボットの後ろには、人がいる。その人は荷物ではない。自分で目的地を選び、周囲を知り、誰かと話し、途中で予定を変える。
AIスーツケースが社会に入るために学ぶべきなのは、単なる「自動走行」ではない。人間の速度、人間の不確実さ、人間の社会の中で、利用者と一緒に歩くことだ。
主な出典と取材メモ
- 日本科学未来館「AIスーツケースについて」 — 現在の定常的な実証実験、利用方法、開発の歩み、2021年以降の主要実証を確認する一次資料。
- 日本科学未来館「未来館アクセシビリティラボ」 — 研究体制、2026年のCHI・ICRA・IROS論文、オープンソース/データ公開、参加機関を確認。
- 日本科学未来館(2024年4月5日) — 2024年4月18日から館内で定常的試験運用を開始したこと、世界初とする位置づけを確認。
- 日本科学未来館ほか(2025年1月22日) — 大阪・関西万博向け新モデルの車輪、センサー、設計更新、社会実装に向けた開発方針を確認。
- 日本科学未来館「自律型ナビゲーションロボットAIスーツケースの社会実装に向けて」 — 2025年万博途中時点の運用実績、満足度、利用者構成、社会実装上の課題と研究者略歴を確認。
- 経済産業省(2026年6月)大阪・関西万博の開催実績及び成果の整理 — AIスーツケースを4,800人以上が体験し、社会実装に向けた技術課題を検証したとする政府資料。
- 一般社団法人AIスーツケース・コンソーシアム 技術ページ — 距離センサー、カメラ、GPU、触覚デバイス、位置推定・ナビゲーション等の技術要素を確認。
- 一般社団法人AIスーツケース・コンソーシアム Publication — CaBot、屋外実証、WanderGuide、2026年CHI/ICRA関連研究を含む研究系譜を確認。
- IBM 浅川智恵子略歴 — 浅川智恵子氏の日本語デジタル点字、ホームページリーダー、NavCog、AIスーツケースに至るアクセシビリティ研究史。
- 日本科学未来館「AIスーツケースの実用化に向けて」 — 2023年の400m屋外実証、参加人数、SUS 83.2、段差・横断歩道などの課題を確認。
- 文部科学省(2026年7月9日) — 松本大臣が未来館でAIスーツケースを体験した2026年の公的記録。
本稿は2026年9月30日までの公開資料を基に作成した。AIスーツケースは研究開発中の実証システムであり、市販開始時期、価格、個人所有か施設貸出かという事業モデル、一般道路での運用範囲、事故時の責任分担、生成AIによる周囲説明の正式実装範囲は確定していない。未来館の『世界初』という表現は同館の2024年発表に基づく。
画像について: © 2026 Japan.co.jp. AI-assisted editorial illustration. 再利用・転載には許可が必要です。 お問い合わせ.