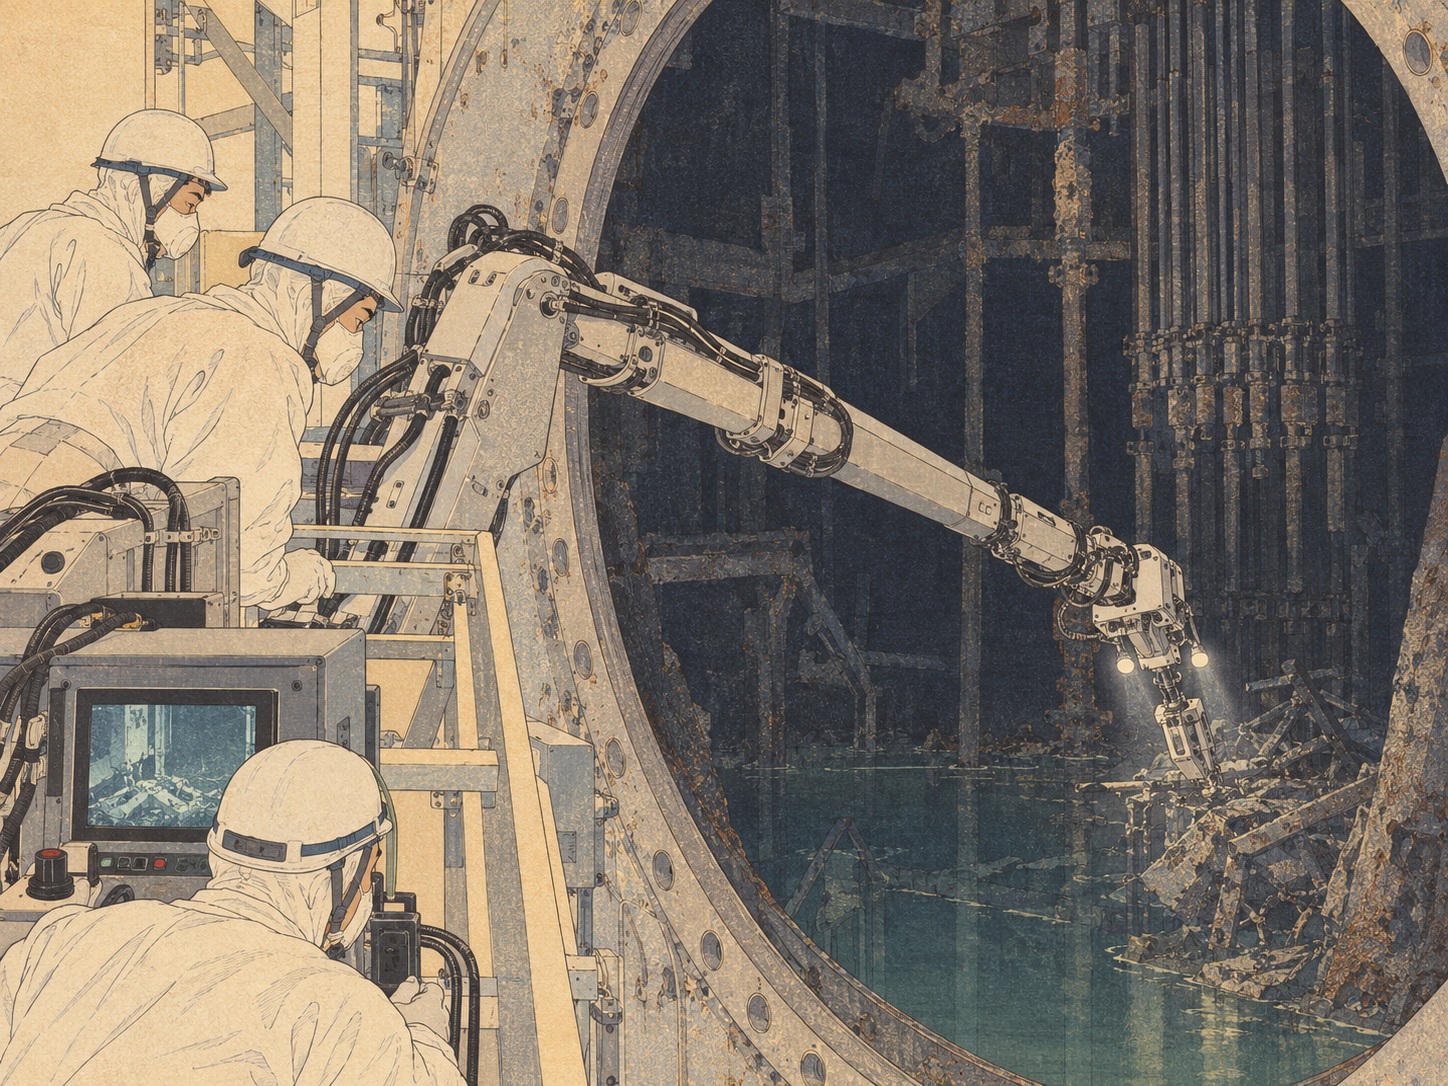
福島第一原子力発電所2号機で、廃炉作業の中でも最も難しい領域に、再び機械の「腕」が伸び始めた。
東京電力ホールディングスは10月2日、2号機の原子炉格納容器(PCV)内部調査と燃料デブリ試験的取り出しに向けた作業に着手した。使用するのは、長さ約22メートル、重さ約4.6トンの大型ロボットアーム。人が立ち入れない高線量環境で、遠隔操作により障害物を処理し、炉内の3Dデータと画像を集める。
「取る」前に、まず「見る」
福島第一の廃炉で最大の難題は、燃料デブリをどこから、どのような形で、安全に取り出すかだ。
燃料デブリとは、2011年3月の事故で原子炉内の核燃料や構造物が高温で溶け、その後冷えて固まった物質を指す。形状、分布、硬さ、放射線量、組成は場所によって異なり、内部の全体像はいまだ完全には分かっていない。
東京電力は2号機でこれまで、テレスコ式装置などを使って少量の燃料デブリを試験的に採取してきた。Jiji/The Japan Timesによれば、これまで2回の試験で取り出したデブリは合計約0.9グラムにとどまる。
つまり現在は、大量回収の段階ではない。「どこに、何が、どのような状態であるか」を把握し、取り出し方法を設計するための実証段階だ。
2号機は「爆発しなかった」から簡単、ではない
2011年3月11日の東日本大震災と津波で、福島第一原発は外部電源と非常用電源を失い、1~3号機で炉心損傷が進んだ。
1号機と3号機では水素爆発が発生し、建屋上部が大きく損傷した。2号機では同様の大規模な建屋爆発は起きなかったが、圧力抑制室周辺で異常が発生し、放射性物質放出の大きな経路の一つになったと考えられている。
建屋外観が比較的残ったことと、内部作業が容易であることは別問題だ。PCV内部は現在も極めて高線量で、人が直接入って作業できない。
22メートルの「多関節アーム」
今回のロボットアームは、2号機PCV内部調査と試験的取り出しを目的に長年準備されてきた装置だ。
遠隔操作でアームを伸ばし、狭い貫通部を通して格納容器内部へ入れる。先端部を交換することで、カメラ、切断、計測、燃料デブリ採取など複数の作業を行える。
巨大な産業用ロボットのように見えるが、実際には「長く伸びること」だけが難しいのではない。高放射線環境では電子機器が劣化しやすく、長いアームはわずかな振動やたわみでも先端位置が大きくずれる。遠隔操作ではカメラ映像と各種センサーを頼りに、数十メートル先の狭い空間で作業しなければならない。
まず邪魔なレールとケーブルを切る
今回の調査では、格納容器内部へ進む経路そのものに障害物がある。
東京電力によれば、かつて制御棒の挿入・引き抜き装置を扱うために設置されたレールなどが、ロボットアームの進入を妨げている可能性がある。
そのため、アーム先端の機器を使い、高圧水ジェットでレールやケーブルを切断しながら進路を確保する。これは調査の前処理ではなく、将来の本格的な燃料デブリ取り出し装置が進入できるルートを作る意味も持つ。
3Dデータが「次の機械」を設計する
カメラ映像だけでは、炉内の構造を正確に設計へ反映しにくい。そこで重要になるのが3Dデータだ。
ロボットアームは圧力容器下部、ペデスタル周辺、格納容器底部などの形状を詳細に測定し、画像と合わせて内部状況を立体的に把握する。
事故前の設計図は存在する。しかし炉心溶融と高温、冷却水、構造物の変形によって、現在の内部は設計図どおりではない。
廃炉では、「元の図面」ではなく「今そこに何があるか」を測らなければ、次の機械を安全に設計できない。
予定より遅れたロボットアーム
今回の調査は当初、2026年夏ごろの開始が想定されていた。
しかしJiji/The Japan Timesによれば、ロボットアームに不具合が見つかり、部品交換に時間を要したため開始が遅れた。これ以前にも、堆積物の除去、カメラ交換、進入経路の確保などにより内部調査は何度も延期されてきた。
福島第一の廃炉では、予定変更は例外ではなく構造的な特徴になっている。
理由は単純だ。人が直接見られない、触れられない場所で、初めての装置を使い、世界でも前例のない作業を行っているからだ。
廃炉ロードマップと現場の速度
政府と東京電力は、福島第一原発の廃炉を30~40年程度で完了する中長期ロードマップを掲げてきた。
しかし燃料デブリ取り出しは、使用済み燃料プールからの燃料取り出しや汚染水対策より技術的不確実性が大きい。
東京電力自身の燃料デブリポータルは、事故直後の安定化、汚染水対策に続き、「燃料デブリの取り出し」が廃炉の新たなステージだと位置づける。
ただし、「取り出し」といっても最初から大量回収するわけではない。少量を採取し、分析し、装置と手順を改善し、その経験を次の規模へつなげる段階的な方法が取られている。
なぜ2号機からなのか
1~3号機はいずれも燃料デブリを抱えるが、2号機は試験的取り出しの先行対象として選ばれた。
理由の一つは、過去の内部調査でペデスタル周辺の状況を比較的把握できていたことにある。2019年には装置を使って堆積物へ接触し、一部が動かせることも確認された。
その後の技術開発によって、テレスコ式装置を用いた試験採取が実現し、さらに今回の大型ロボットアームへ進んだ。
2号機で得た経験は、1号機・3号機の取り出し方法検討にも影響する。
0.9グラムの価値
取り出した量だけを見れば、約0.9グラムは極めて小さい。
しかし廃炉技術では、そのサンプルの価値は重さだけでは測れない。
化学組成、ウラン・プルトニウムなどの核種、構造材との混合状態、硬さ、放射線特性を分析すれば、どのような切断・回収装置が必要か、取り出した後にどう保管するかを判断する材料になる。
2026年8月には、2回目に採取した燃料デブリサンプルの詳細分析結果も公表された。試験取り出しは「回収量を増やすため」だけでなく、未知の物質を理解するための研究でもある。
ロボットが壊れることも「データ」になる
廃炉技術の厳しさは、装置がうまく動いたときだけでなく、故障したときにも表れる。
高線量、湿度、狭い空間、長距離遠隔操作という条件では、一般産業用ロボットとは異なる故障モードがある。
部品交換に時間がかかった今回の遅れも、将来の本格回収装置を設計するうえでは重要な経験になる。故障率、交換可能性、冗長性、遠隔保守性をどこまで高められるかが、廃炉工程全体の速度を決める。
次は「数グラム」からどこまで広げられるか
Jiji/The Japan Timesは、東京電力が2027年にも新たな燃料デブリ取り出しを始め、数グラム程度を採取する見通しだと報じた。
現時点で重要なのは、「数グラム」が小さいということではない。数グラムを安全かつ繰り返し取り出せる工程を確立し、その後により大きな規模へ移れるかどうかだ。
東京電力は、本格的な取り出し方法について、気中工法や冠水工法など複数の考え方を検討してきた。内部状況の詳細が分かるほど、どの方式が現実的かを絞り込める。
15年後も、人間は中に入れない
事故から15年以上が過ぎても、2号機格納容器内部は人が作業できる環境ではない。
ここに、福島第一廃炉の本質がある。
復旧工事のように人が現場へ入って測り、解体し、運び出すことができない。見るためのロボット、切るためのロボット、取るためのロボット、運ぶための設備を順番に開発しなければならない。
そして、その機械を開発するために、さらに先に別の機械を入れて内部を測る必要がある。
「廃炉40年」の現実は、こうした一歩の積み重ね
福島第一の廃炉は、しばしば「30~40年」という大きな数字で語られる。
しかし現場で起きていることは、もっと細かい。22メートルのアームを数メートル進める。障害物を切る。画像を撮る。3Dデータを取る。故障した部品を交換する。0.9グラムを分析する。
一つ一つは小さい。だが、それらがなければ次の工程へ進めない。
10月2日に始まった2号機内部調査は、燃料デブリを大量に取り出す作業ではない。むしろ、そこへ至るために必要な「地図を作る」作業だ。
福島第一の廃炉がどれほど長い時間を必要とするかは、未来の計画表だけでは分からない。見えない炉内を少しずつ可視化し、機械が一つずつ前へ進む速度そのものが、現実の工程表になっている。
出典・参考資料
- 東京電力ホールディングス — 「2号機PCV内部調査・試験的取り出し作業の着手について」2026年10月2日。
- 東京電力 — 「燃料デブリ ポータルサイト」2026年10月1日「2号機 PCV内部調査・試験的取り出し作業の状況」ほか。
- 東京電力 — 「燃料デブリ ポータルサイト」燃料デブリ取り出しの方針・全体像。
- 東京電力 — 「福島第一原子力発電所の廃炉に向けた取り組みの進捗状況等について」2026年6月2日。
- 経済産業省 — 廃炉・汚染水・処理水対策チーム会合/事務局会議(第148回)、燃料デブリ取り出し準備。
- Jiji / The Japan Times — “Tepco begins long-delayed probe of Fukushima reactor’s interior,” October 2, 2026.
取材・確認期限:2026年10月6日午前6時40分(日本時間)。10月2日の作業着手、PCV内部調査・試験的取り出し、ロボットアームの運用状況は東京電力一次資料で確認した。ロボットアームの長さ約22m・重量約4.6t、作業約半年、2027年の数グラム規模の次回取り出し見通し、これまで約0.9g回収という記述はJiji/The Japan Times報道に基づく。本格的な燃料デブリ取り出しの開始時期・最終工法は確定していない。
今回のポイント
2号機で大型ロボットアームによる新たな内部調査が開始。障害物切断と3D計測で、次世代のデブリ取り出し装置設計につなげる。
現在地
燃料デブリ回収はまだグラム単位の試験段階。内部全体像の把握とサンプル分析が優先されている。
次の焦点
約半年の調査結果、2027年の次回試験取り出し、本格取り出し工法の絞り込み、装置信頼性。